高可靠飞控硬件
围绕高性能计算、冗余感知、可靠机载存储、电源架构与接口保护 开展系统级设计,满足高速、高振动及空间受限飞行器的严苛需求。
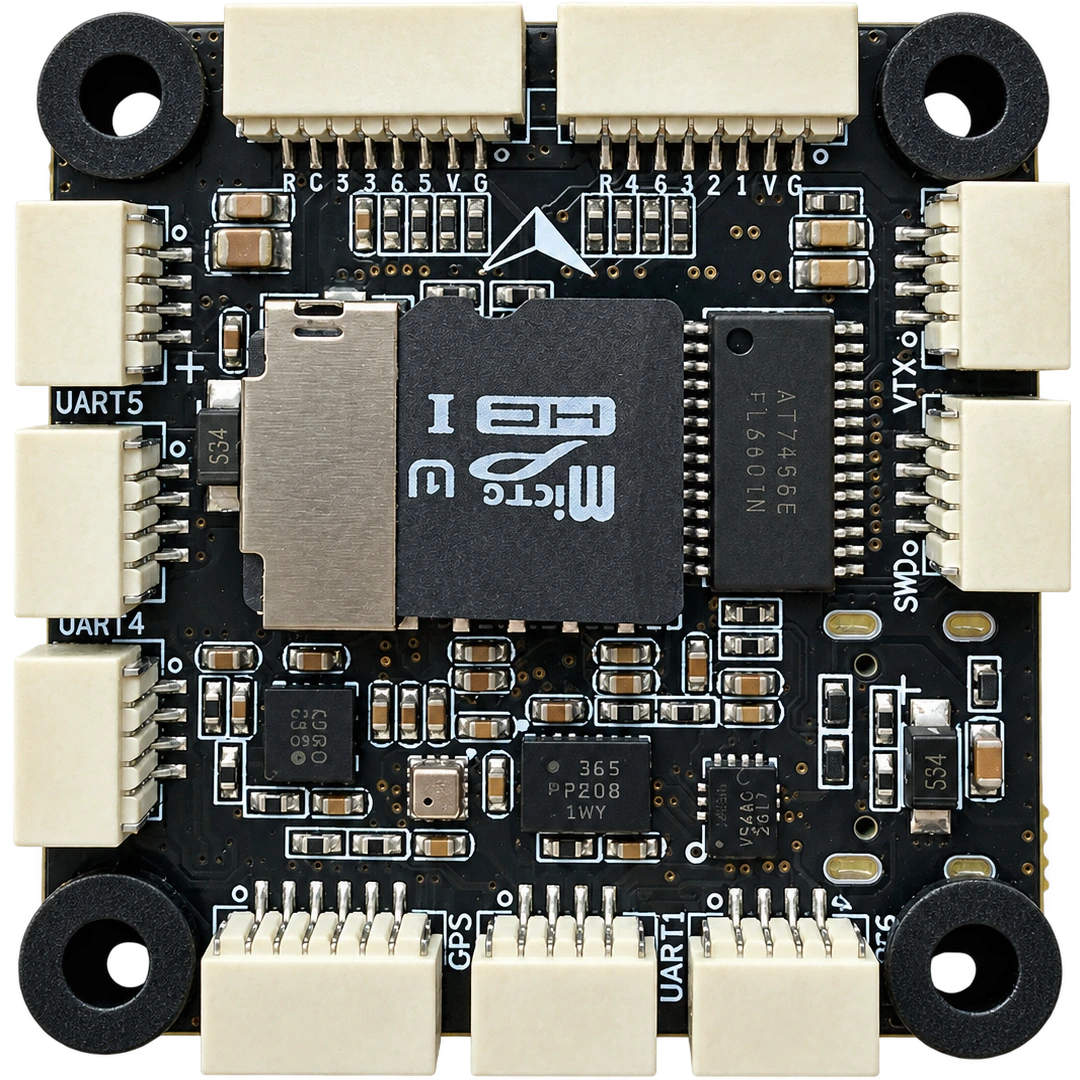
赋能自主飞行。
Tustin Dynamics 专注于无人机飞控硬件研发、 自动驾驶系统集成与先进控制技术的工程化应用。
Tustin Dynamics 汇聚了一支兼具国际视野、顶尖学术背景与深厚工程能力的 硕博团队。核心成员来自南京航空航天大学、北京航空航天大学、西北工业大学, 以及瑞士洛桑联邦理工学院(EPFL)。团队成员 100% 具有国内 211 及以上高校 或同等层次国际顶尖院校教育背景,核心成员拥有近 10 年航空航天工程与 飞行控制系统研发经验。
志合者,不以山河为远。
我们长期深耕飞行控制与自主飞行技术,贯通飞控硬件、嵌入式自动驾驶、 控制算法与系统集成全链路,将前沿研究转化为可验证、可部署、可量产的 工程产品,覆盖多旋翼、固定翼、垂直起降平台及小型直升机。
我们不止于打造产品,更深度参与全球开源飞行生态与技术标准建设。 作为 ArduPilot、PX4、NuttX、QGroundControl 和 MAVLink 的贡献者, 我们的能力贯穿飞控软件、嵌入式系统与技术标准。中国无人机新国标 Remote ID 接入 MAVLink 的工作由我们团队全程推动并完成,自研飞控 Tustin Mach 也已进入 ArduPilot 与 PX4 社区,并计划支持 INAV 与 Betaflight, 体现了我们从标准协议、底层软件到飞控硬件落地的完整技术能力。
从板级飞控硬件到整机飞行验证,我们构建了贯穿自主飞行系统研发与 产品落地的完整技术链,将前沿飞控研究转化为可靠、可量产的工程系统。
围绕高性能计算、冗余感知、可靠机载存储、电源架构与接口保护 开展系统级设计,满足高速、高振动及空间受限飞行器的严苛需求。
深度覆盖 PX4、ArduPilot、NuttX 与 MAVLink,具备板级支持、 设备驱动、通信协议、参数系统、地面站联调及飞行验证能力。
面向强扰动、模型不确定性与执行器故障,掌握鲁棒控制、MPC、 INDI、SO(3) 几何控制、ADRC、系统辨识与容错控制,并具备 从理论设计到嵌入式实时部署的完整能力。
面向多旋翼、固定翼、垂直起降平台及小型直升机,提供从建模仿真、 软硬件联调到实机试飞与性能迭代的端到端系统工程能力。
面向紧凑型、高速及自主飞行任务打造的飞行控制系统、 地面站软件与整机平台。
覆盖科研原型、工程集成与高要求自主飞行平台的分级飞控产品体系。
面向严苛无人机应用与先进自主飞行系统的专业级 V6X 架构飞行控制器, 在提升系统性能与扩展能力的同时,进一步整合面向复杂工况的完整工程化能力。
Tustin Mini 不会止步于一次常规迭代。新一代产品正在从形态、 能力边界到集成方式进行全面重构,面向下一代紧凑型平台重新出发。 更多信息,将在合适的时机揭晓。
面向空间与重量敏感平台的超紧凑开放式飞控,支持 CAN 扩展和 高速飞行日志,适合小型无人机、机器人及科研原型集成。现已进入 ArduPilot 与 PX4 社区,并计划支持 INAV 与 Betaflight。
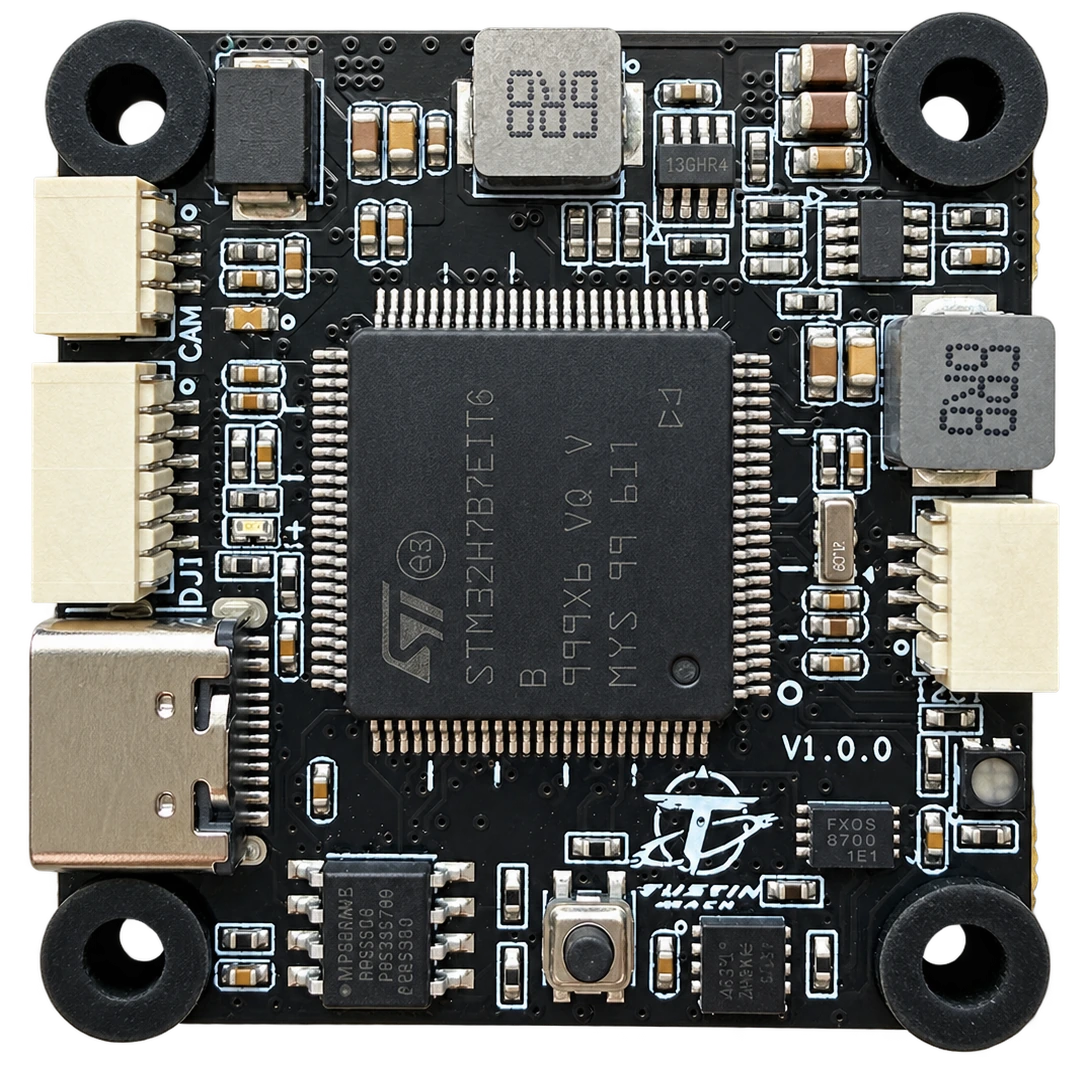
面向紧凑型高性能多旋翼动力系统打造的大电流推进电子产品。
支持 3–6S 电池、AM32 固件,单路最大 60 A 的四合一电调。


将控制算法、航空电子与环境感知能力集成为经过实飞验证的任务平台。
采用尾座式垂直起降布局,面向最高 85 m/s 飞行速度与 视觉自主引导应用的高速飞行平台。
查看详情 →轴距覆盖 250–330 mm,专注于容错控制与持续稳定飞行。
使用视觉或激光雷达定位,实现自主飞行能力的四旋翼平台。
面向飞行器配置、状态监控与任务执行的地面端工具。
Tustin 飞控产品线将围绕 Mach、全面重塑的 Mini 产品线与持续演进的 Core 产品家族展开,覆盖 Core、Core+、Core Pro 及后续衍生型号, 并拓展面向高等级惯性感知、多余度安全架构与更多飞控系统的专用平台。 以下方向均处于规划阶段。
Core 将作为持续迭代的产品家族,Core+、Core Pro 及后续型号 将针对不同任务扩展性能、感知能力与系统集成水平。
规划集成更高等级惯性传感器的飞控型号,面向对运动感知性能 与测量品质要求更高的应用。
规划采用多通道余度飞控架构,进一步提升系统容错能力与任务连续性。
规划支持 FMT 与模型化设计(MBD)工作流,可将 MATLAB/Simulink 控制模型生成可部署代码,降低控制工程师对底层手写代码能力的依赖, 让算法更快进入硬件验证与实机飞行测试。
我们与高校、科研机构及行业客户携手推进飞行控制、自主系统与 无人机技术的研发验证和工程落地。
Tustin Dynamics 已与淮安大学签订校外培训基地合作协议。 双方将依托我们在飞控硬件、嵌入式系统、自主飞行与整机验证方面的 全链路工程能力,联合开展学生实习实践、项目实训与创新人才培养, 推动高校科研教学与无人系统产业需求深度衔接。
商务与技术咨询:
contact@tustindynamics.com
电话:
 +1 (940) 616-6622
电话:
 +86 15384253885